Реконфігурації утворюють простір трансформацій, а не список реакцій.
Кожна допустима конфігурація є вершиною графа, а дозволений перехід — його ребром. Так реконфігурація стає задачею руху по графу еволюції.
Конфігурації як вершини, переходи як ребраРозгорнути розділ
Конфігурації як вершини, переходи як ребра
Після того як кожну конфігурацію описано структурно і кількісно, фреймворк переходить до простору трансформацій. Конфігурації C стають вершинами графа, а допустимі переходи T — його ребрами.
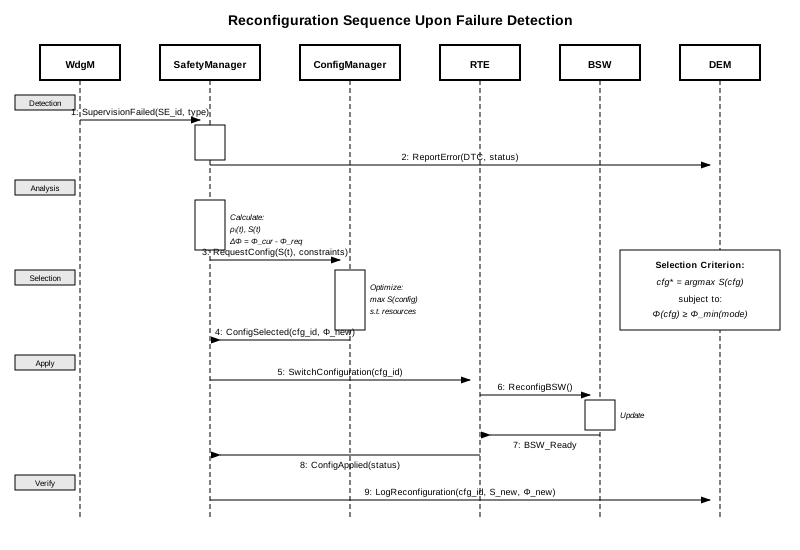
Перевіряється не лише вузол, а й траєкторіяРозгорнути розділ
Перевіряється не лише вузол, а й траєкторія
Окрема конфігурація може бути допустимою, але послідовність переходів — ні. Тому критерій переноситься з рівня вузла на рівень траєкторії.
Допустимість: c(k+1) ∈ T(c(k)) і Δtk ≥ τd
Звідси випливає важлива проектна вимога: конфігурація безпечної зупинки має бути термінальною.
Автоматизований синтез конфігураційРозгорнути розділ
Автоматизований синтез конфігурацій
Параметри конфігурацій впливають не лише на локальну живучість, а й на допустиму частоту перебудов. Тому каталог треба синтезувати з урахуванням запасу стійкості, часу перебування та ролі термінальних конфігурацій.