Rekonfigurationen bilden einen Transformationsraum, nicht nur eine Reaktionsliste.
Jede zulässige Konfiguration ist ein Graphknoten, und jeder erlaubte Übergang eine Kante. Dadurch wird Rekonfiguration zur Bewegung im Evolutionsgraphen.
Konfigurationen als Knoten, Übergänge als KantenAbschnitt öffnen
Konfigurationen als Knoten, Übergänge als Kanten
Sobald jede Konfiguration strukturell und quantitativ beschrieben ist, geht das Framework in den Transformationsraum über. Die Konfigurationen C werden zu Knoten des Graphen, die zulässigen Übergänge T zu seinen Kanten.
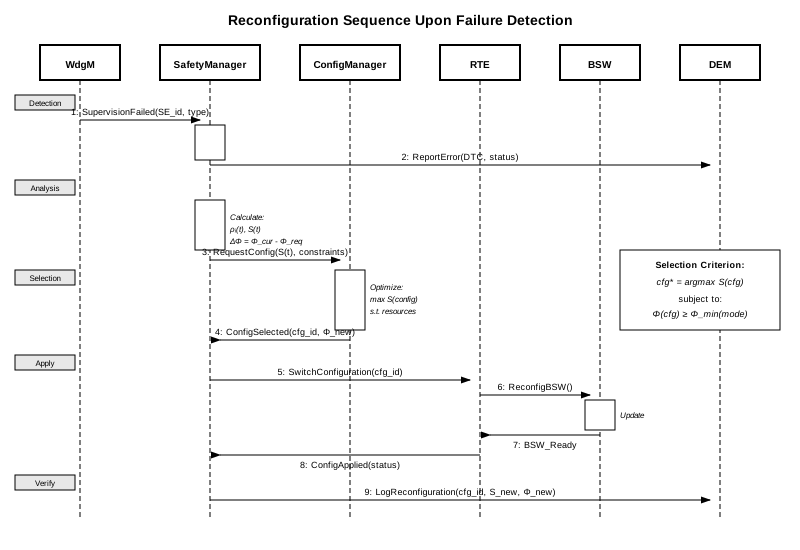
Geprüft wird die Trajektorie, nicht nur der KnotenAbschnitt öffnen
Geprüft wird die Trajektorie, nicht nur der Knoten
Eine einzelne Konfiguration kann zulässig sein, während eine Folge von Übergängen es nicht ist. Deshalb wandert das Kriterium vom Knoten auf die Trajektorie.
Zulässig wenn c(k+1) ∈ T(c(k)) und Δtk ≥ τd
Eine wichtige Entwurfsfolge: Die SAFE_STOP-Konfiguration muss terminal sein.
Automatisierte Synthese von KonfigurationenAbschnitt öffnen
Automatisierte Synthese von Konfigurationen
Die Parameter der Konfigurationen beeinflussen nicht nur die lokale Überlebensfähigkeit, sondern auch die zulässige Rekonfigurationsfrequenz. Der Katalog muss deshalb mit Blick auf Stabilitätsreserve, Verweildauer und terminale Konfigurationen synthetisiert werden.